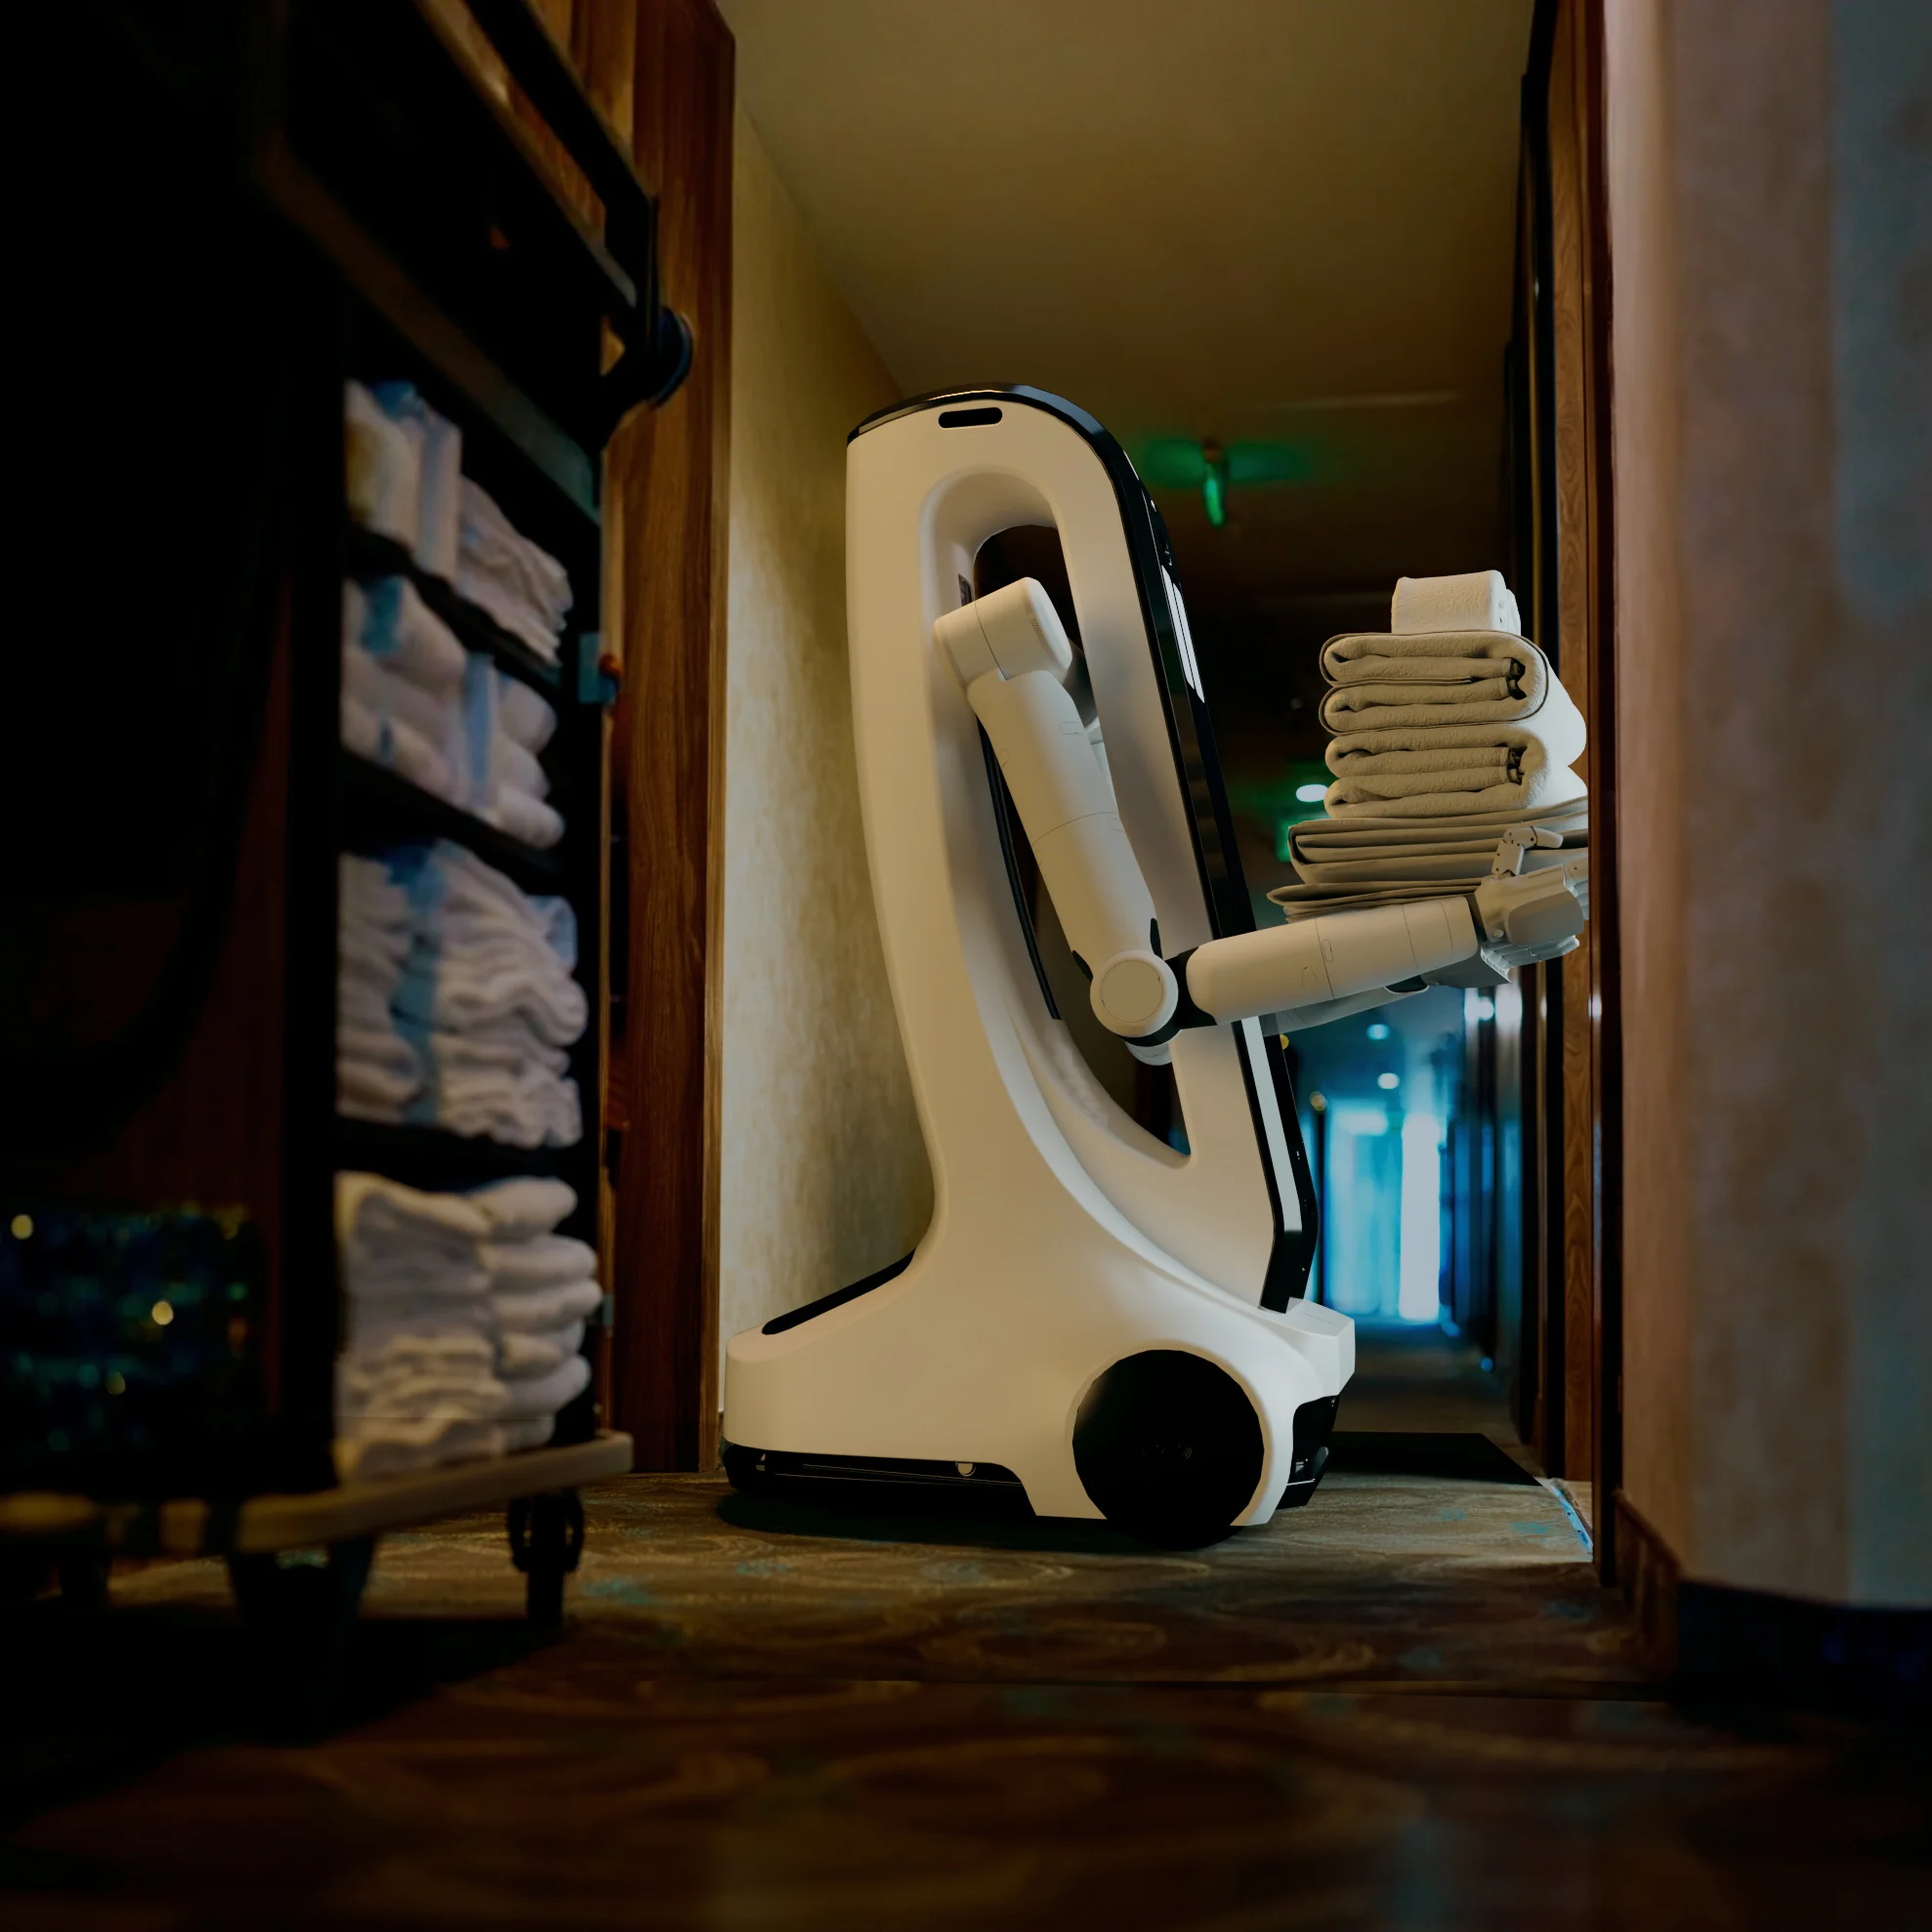
Planen statt programmieren: wie unser Roboter Aufgaben selbst zerlegt
In den letzten Monaten haben wir die einzelnen Bausteine zusammengeführt: Navigation, Objekterkennung, die Plattform zur Verwaltung und das Flywheel für Trainingsdaten. Das Ergebnis ist eine Architektur, die die Steuerung unseres Roboters grundlegend vereinfacht.
Zwei Ebenen des Denkens
- Der Planer: Ein Sprach- und Bildmodell versteht den Auftrag und die Umgebung und entscheidet, welche Schritte in welcher Reihenfolge nötig sind.
- Die Fähigkeiten-Bibliothek: Jede Fähigkeit, ob Fahren, Greifen, Ablegen oder Melden, ist einzeln getestet und kann beliebig kombiniert werden.
Der Planer ruft diese Fähigkeiten direkt auf. Eine neue Aufgabe heißt damit meist nur: eine neue Kombination bestehender Fähigkeiten, nicht neuer Code.
Offen angebunden
Der Roboter ist über eine einheitliche Schnittstelle steuerbar: über eine Web-API, über die Kommandozeile oder über das Model Context Protocol (MCP) direkt aus einem KI-Agenten heraus. Damit lässt er sich leicht in bestehende Systeme eines Hauses einbinden.
Erprobt auf mehreren Plattformen
In der Simulation läuft diese Architektur bereits auf einem humanoiden Roboter und auf einem mobilen Manipulator. Die nächsten Schritte: mehr Fähigkeiten, mehr Szenarien aus Hotel und Pflege und der Weg aus der Simulation in reale Testumgebungen.